01 UNIVERSITY FIELD
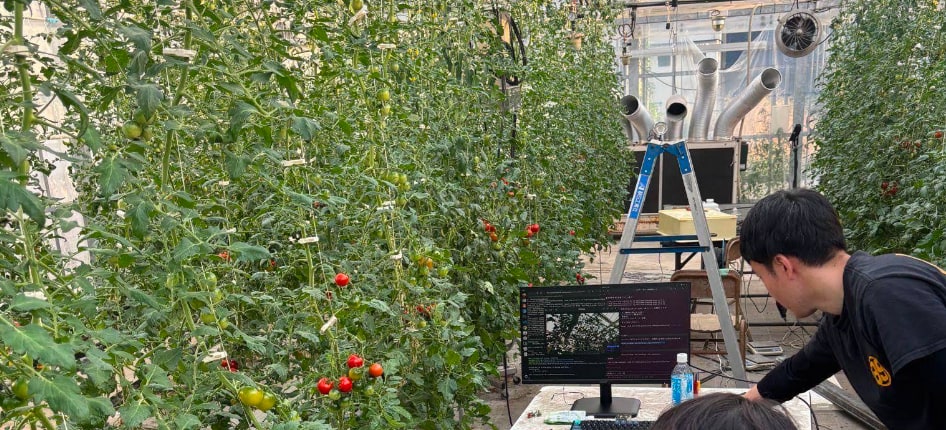
千葉大学 松戸キャンパス
ビニールハウス内でロボットの認識・動作・作業工程の検証を進めています。
 ↖BACK TO TECHNOLOGY
認識・判断・動作をつなぐロボティクス技術を開発。
実際の農業現場で検証を重ね、播種から収穫までの自動化を目指す。
テラファームは、画像認識・フィジカルAI・ロボット制御技術を組み合わせ、農作業の自動化に取り組んでいます。対象物の位置や状態を捉え、状況に応じた動作を実行する技術の開発を進めています。
研究室内での動作検証にとどまらず、実際の栽培施設での運用を見据え、作業精度・安定性・連続稼働を高めることを目指します。
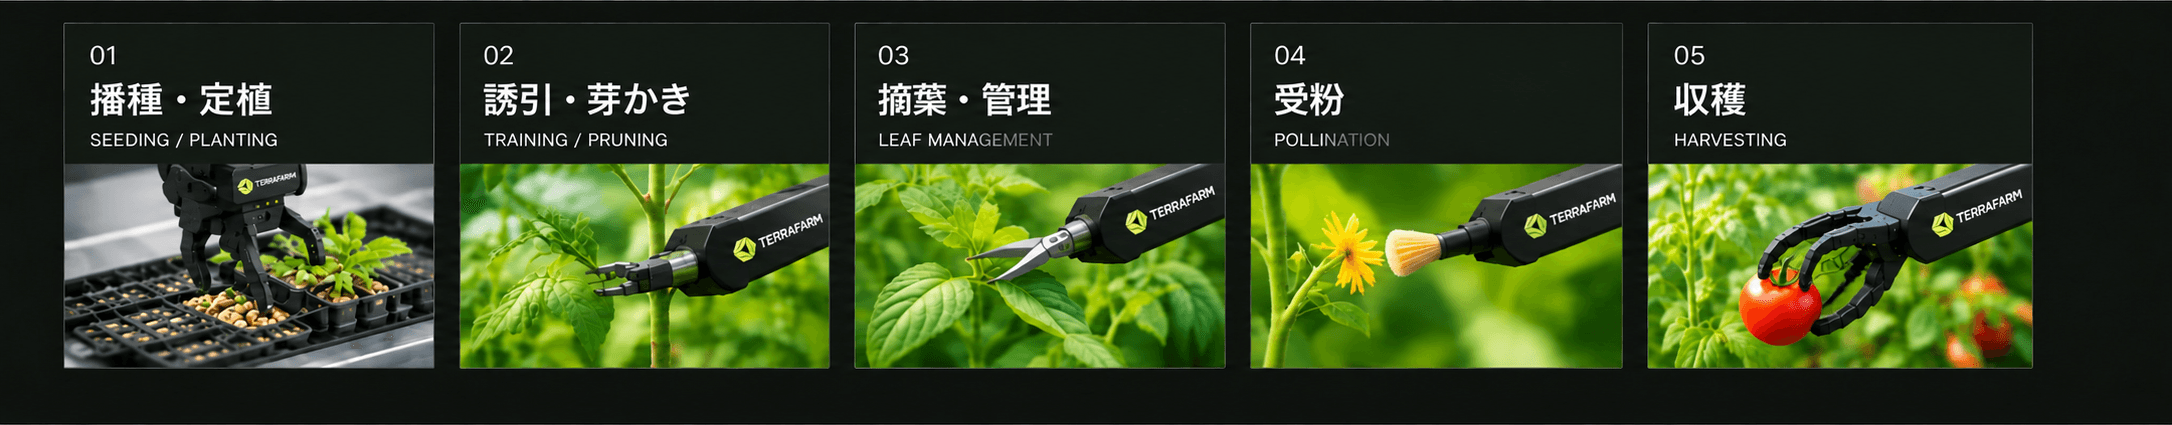
播種・定植、誘引、芽かき、摘葉、受粉、収穫など、複数の農作業を対象にロボット技術を開発しています。各工程の自動化を段階的に検証し、将来的な一体運用につなげます。※すべての工程の自動化が完了したことを示すものではありません。
対象物の位置・形状・状態を把握し、ロボット作業に必要な情報を取得する。
取得した情報をもとに、作業対象や周辺環境に応じた動作を判断する。
アームやエンドエフェクタを制御し、繰り返し作業の自動化と安定稼働を目指す。
千葉大学松戸キャンパスのビニールハウスと契約農家の栽培施設を実証フィールドとして、農業ロボットの動作・作業精度・運用性を検証しています。異なる現場条件に対応できる技術の確立を目指します。
さらに、2027年からの自社農場での農業開始に伴い、自社農場でもロボットの実証実験を繰り返し、技術の改良と実用化を進めていく計画です。
ビニールハウス内でロボットの認識・動作・作業工程の検証を進めています。
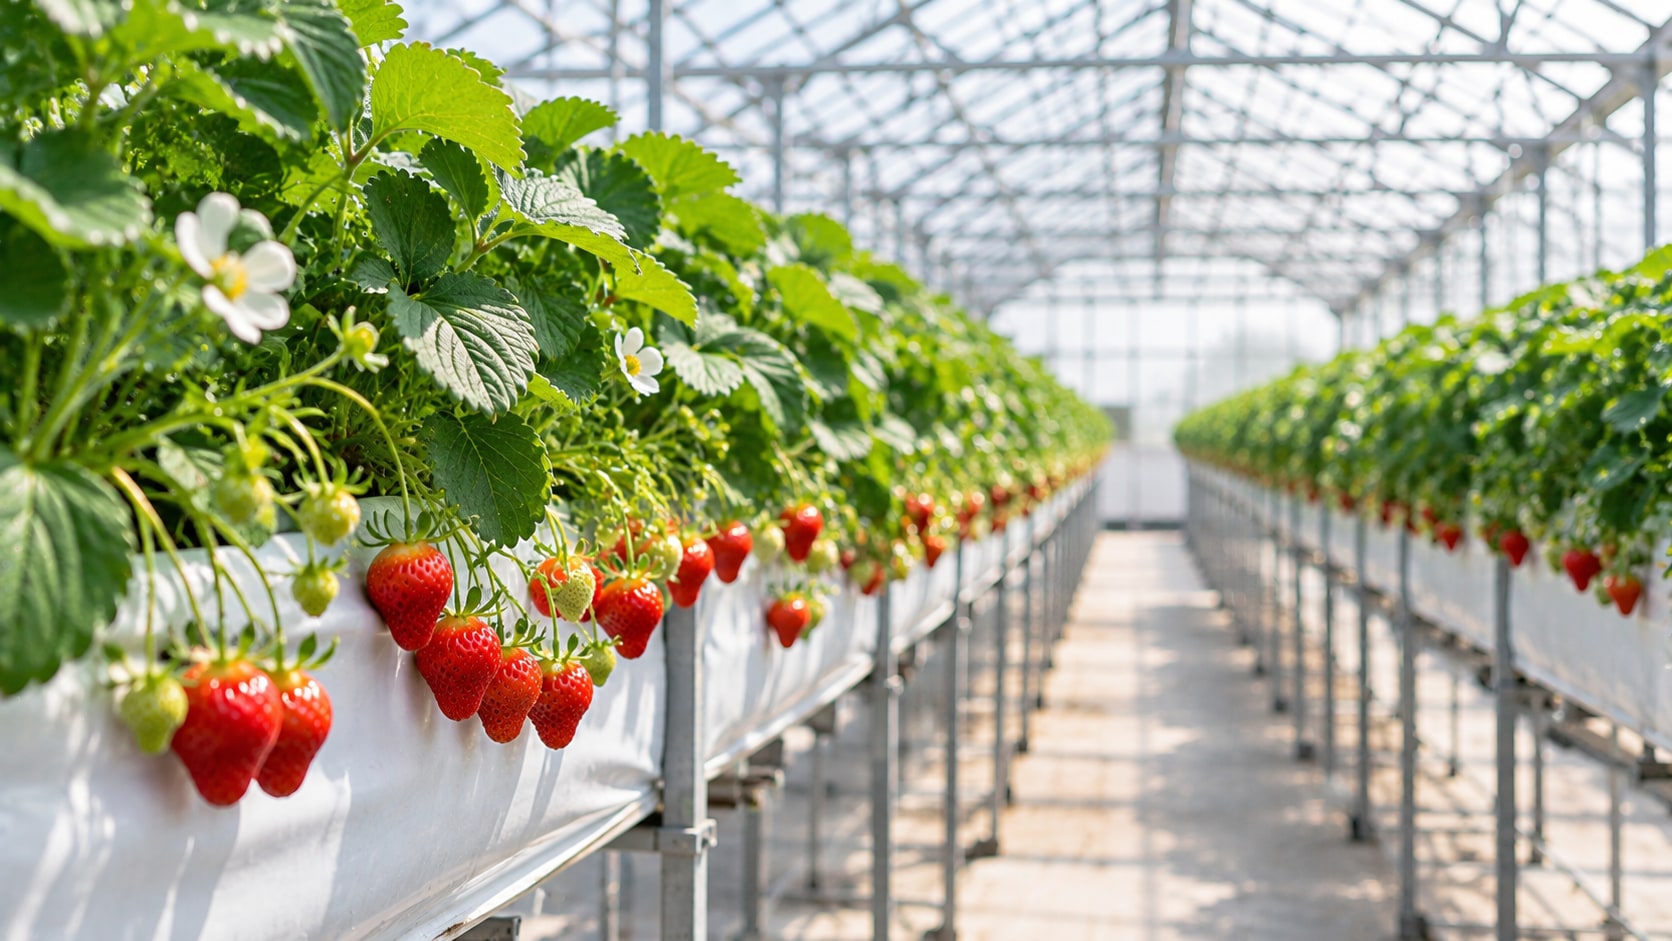
実際の農業現場でも実証を行い、作業環境の違いや運用上の課題を検証。※写真はイメージです。
地上の農業現場で培う自律移動、対象物認識、精密なマニピュレーションなどのロボティクス技術を発展させ、将来的には宇宙での食料生産を支える自動化技術への応用を目指します。
宇宙への取り組みを見る